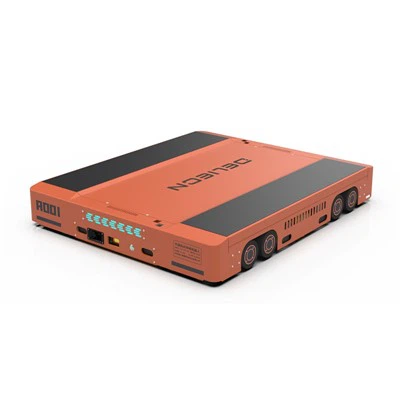
Wie hoch ist der durchschnittliche Durchsatz eines Behälter-Shuttle-Robotersystems?


In der dynamischen Landschaft der modernen Lager- und Logistikbranche sind Effizienz und Produktivität die Grundpfeiler des Erfolgs. Eine der Schlüsseltechnologien für diese Effizienz ist das Behälter-Shuttle-Robotersystem. Als führender Anbieter von Behälter-Shuttle-Robotern wissen wir, wie wichtig es ist, den durchschnittlichen Durchsatz solcher Systeme zu kennen. Der Durchsatz ist eine entscheidende Kennzahl, die sich direkt auf die Gesamtleistung und Rentabilität eines Lagerbetriebs auswirkt.
Tote-Shuttle-Robotersysteme verstehen
Bei Behälter-Shuttle-Robotersystemen handelt es sich um automatisierte Materialhandhabungslösungen, die für den Transport von Behältern, kleinen Behältern zur Lagerung und zum Transport von Waren, innerhalb eines Lagers konzipiert sind. Diese Systeme bestehen aus einem Netzwerk von Shuttle-Robotern, die auf Schienen oder in einer gitterartigen Struktur operieren und sich so horizontal und vertikal bewegen können, um auf verschiedene Lagerorte zuzugreifen. Die Shuttles werden typischerweise von einem zentralen Managementsystem gesteuert, das ihre Bewegungen und Aufgaben koordiniert.
Auf dem Markt sind verschiedene Arten von Transportrobotern erhältlich, von denen jeder über eigene Funktionen und Fähigkeiten verfügt. Zum Beispiel dieTote Vier-Wege-Shuttle-Roboterist in vier Richtungen beweglich (vorwärts, rückwärts, links und rechts) und bietet so mehr Flexibilität und Zugang zu Lagerplätzen. Andererseits ist dieTote Zwei-Wege-Shuttle-Robotereignet sich eher für einfachere Layouts, bei denen eine Bewegung in zwei Richtungen ausreicht. Darüber hinaus bieten wir auch das anKühllager-Tote-Shuttle-Roboterspeziell für Kühllagerumgebungen entwickelt.
Faktoren, die den durchschnittlichen Durchsatz beeinflussen
Der durchschnittliche Durchsatz eines Behälter-Shuttle-Robotersystems wird von mehreren Faktoren beeinflusst. Das Verständnis dieser Faktoren ist entscheidend für die genaue Schätzung und Optimierung der Systemleistung.
Geschwindigkeit und Beschleunigung des Roboters
Die Geschwindigkeit, mit der die Shuttle-Roboter fahren können, sowie ihre Beschleunigungs- und Verzögerungsfähigkeiten spielen eine wichtige Rolle bei der Bestimmung des Durchsatzes. Schnellere Roboter können größere Distanzen in kürzerer Zeit zurücklegen und so Behälter schneller aufnehmen und platzieren. Es ist jedoch wichtig, Geschwindigkeit und Genauigkeit in Einklang zu bringen, um Kollisionen und Fehler zu vermeiden. Unsere High-End-Shuttle-Roboter sind so konstruiert, dass sie optimale Geschwindigkeit und Beschleunigung bei gleichzeitig höchster Präzision erreichen.
Systemkonfiguration und -layout
Auch die Anordnung des Lagers und die Konfiguration des Behälter-Shuttle-Robotersystems wirken sich auf den Durchsatz aus. Ein gut gestaltetes Layout mit effizienten Regalsystemen und freien Verkehrswegen kann die Reisezeit der Roboter minimieren. Beispielsweise kann eine dichte Lageranordnung mit Hochregalen die Lagerkapazität erhöhen, erfordert jedoch möglicherweise komplexere Bewegungen der Roboter. Unser Expertenteam kann mit Ihnen zusammenarbeiten, um ein Systemlayout zu entwerfen, das den Durchsatz basierend auf Ihrem spezifischen Lagerraum und Ihren Anforderungen maximiert.
Aufgabenkomplexität
Die Komplexität der den Shuttle-Robotern zugewiesenen Aufgaben wirkt sich auf den Durchsatz aus. Einfache Aufgaben wie das Kommissionieren und Platzieren einzelner Behälter werden schneller erledigt als komplexere Aufgaben wie die Handhabung mehrerer Behälter oder Sortiervorgänge. Das zentrale Managementsystem muss die Aufgabenzuweisung optimieren, um sicherzustellen, dass die Roboter effizient genutzt werden. Unsere fortschrittliche Verwaltungssoftware ist in der Lage, komplexe Aufgabenplanung und -weiterleitung zu verwalten und sicherzustellen, dass das System mit höchster Effizienz arbeitet.
Anzahl der Roboter
Die Anzahl der Shuttle-Roboter im System ist ein direkter Faktor für den Durchsatz. Mehr Roboter können im Allgemeinen mehr Aufgaben gleichzeitig erledigen, wodurch sich der Gesamtdurchsatz des Systems erhöht. Das Hinzufügen zu vieler Roboter ohne ordnungsgemäße Planung kann jedoch zu Überlastung und Ineffizienz führen. Unsere Experten können Ihnen dabei helfen, die optimale Anzahl an Robotern basierend auf Ihren erwarteten Durchsatzanforderungen und Lagerlayouts zu berechnen.
Berechnung des durchschnittlichen Durchsatzes
Der durchschnittliche Durchsatz eines Behälter-Shuttle-Robotersystems kann unter Berücksichtigung der Anzahl der Behälter berechnet werden, die pro Zeiteinheit aufgenommen und platziert werden können. Diese Berechnung umfasst typischerweise die folgenden Schritte:
- Bestimmen Sie die Zykluszeit: Die Zykluszeit ist die Zeit, die ein Shuttle-Roboter benötigt, um eine einzelne Aufgabe zu erledigen, einschließlich der Fahrt zum Lagerort, der Aufnahme eines Behälters, der Fahrt zum Ziel und dem Platzieren des Behälters. Diese Zeit kann durch Tests und Simulation gemessen werden.
- Berechnen Sie die verfügbare Betriebszeit: Bestimmen Sie die Gesamtbetriebsdauer des Systems unter Berücksichtigung von Faktoren wie Ausfallzeiten für Wartungsarbeiten und Pausen.
- Schätzen Sie die Anzahl der Roboter: Schätzen Sie basierend auf der Systemkonfiguration und den Anforderungen die Anzahl der Shuttle-Roboter, die in Betrieb sein werden.
- Berechnen Sie den Durchsatz: Multiplizieren Sie die Anzahl der Roboter mit der Anzahl der Zyklen, die jeder Roboter innerhalb der verfügbaren Betriebszeit abschließen kann.
Wenn beispielsweise ein einzelner Shuttle-Roboter eine Zykluszeit von 30 Sekunden hat und das System 8 Stunden am Tag mit einer einstündigen Wartungspause (7 Stunden verfügbare Betriebszeit) in Betrieb ist und sich 10 Roboter im System befinden, würde die Berechnung wie folgt aussehen:
Die Anzahl der Zyklen, die ein einzelner Roboter in 7 Stunden (25.200 Sekunden) absolvieren kann, beträgt (25200\div30 = 840) Zyklen.
Der Gesamtdurchsatz des 10-Roboter-Systems beträgt (840\times10 = 8400) Behälter pro Tag.
Optimierung des Durchsatzes von Tote-Shuttle-Robotersystemen
Um einen möglichst hohen Durchsatz zu erreichen, ist eine kontinuierliche Optimierung des Behälter-Shuttle-Robotersystems unerlässlich. Hier sind einige Strategien zur Optimierung:
Regelmäßige Wartung
Die ordnungsgemäße Wartung der Shuttle-Roboter und der Systemkomponenten ist entscheidend für ihren reibungslosen Betrieb. Regelmäßige Inspektionen, Reinigung und Austausch verschlissener Teile können Ausfälle verhindern und Ausfallzeiten verkürzen. Unser Team bietet umfassende Wartungsdienste, damit Ihr System mit Höchstleistung läuft.
Aktualisieren der Software
Die Verwaltungssoftware, die die Shuttle-Roboter steuert, kann aktualisiert werden, um neue Algorithmen und Funktionen für eine bessere Aufgabenplanung und -weiterleitung zu integrieren. Dadurch kann die Effizienz des Systems verbessert und der Durchsatz erhöht werden. Wir bieten unseren Kunden regelmäßige Software-Updates an, um sicherzustellen, dass ihre Systeme immer auf dem neuesten Stand sind.
Mitarbeiterschulung
Gut geschultes Personal kann das Behälter-Shuttle-Robotersystem effektiver bedienen. Schulungsprogramme sollten Systembetrieb, Wartung und Fehlerbehebung abdecken. Unser Unternehmen bietet Schulungen für die Mitarbeiter unserer Kunden an, um sicherzustellen, dass diese unsere Behälter-Shuttle-Robotersysteme optimal nutzen können.
Abschluss
Der durchschnittliche Durchsatz eines Behälter-Shuttle-Robotersystems ist eine komplexe Kennzahl, die von mehreren Faktoren beeinflusst wird. Als führender Anbieter von Behälter-Shuttle-Robotern sind wir bestrebt, unseren Kunden dabei zu helfen, den Durchsatz ihrer Systeme zu verstehen und zu optimieren. Durch die Berücksichtigung von Faktoren wie Robotergeschwindigkeit, Systemkonfiguration, Aufgabenkomplexität und Anzahl der Roboter sowie durch die Umsetzung von Optimierungsstrategien können wir Ihnen dabei helfen, ein Höchstmaß an Effizienz und Produktivität in Ihren Lagerabläufen zu erreichen.
Wenn Sie mehr über unsere Behälter-Shuttle-Robotersysteme erfahren möchten oder Ihre spezifischen Anforderungen und Durchsatzziele besprechen möchten, laden wir Sie ein, mit uns für eine Beschaffungsverhandlung Kontakt aufzunehmen. Unser Expertenteam steht Ihnen gerne zur Seite, um die beste Lösung für Ihr Unternehmen zu finden.
Referenzen
- Tompkins, JA, White, JA, Bozer, YA und Tanchoco, JMA (2010). Anlagenplanung. John Wiley & Söhne.
- Boysen, N., Fliedner, M. & Scholl, A. (2009). Eine Klassifizierung von Batch-, Zonen- und Sortierproblemen in Picker-to-Part-Systemen. European Journal of Operational Research, 199(2), 315 - 329.